车网世界报道:
由中国汽车技术研究中心有限公司、中国汽车工程学会、中国汽车工业协会、中国汽车报社联合主办的第二十二届中国汽车产业发展(泰达)国际论坛(以下简称“泰达汽车论坛”)于2026年9月17日至9月20日在天津市滨海新区举办。本届泰达汽车论坛将围绕“智绿筑基·生态蓄势·共创共赢”的年度主题,邀请重磅嘉宾展开深入研讨。
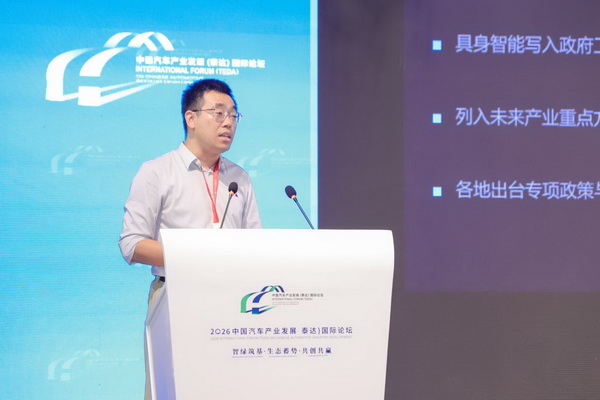
在9月18日“新赛道生态专场:具身智能新赛道”中,苏州清研精准汽车科技有限公司联合创始人、首席生态官陈超发表题为“让机器人真正走进汽车工厂:从测试验证,到具身智能的规模交付”的演讲。
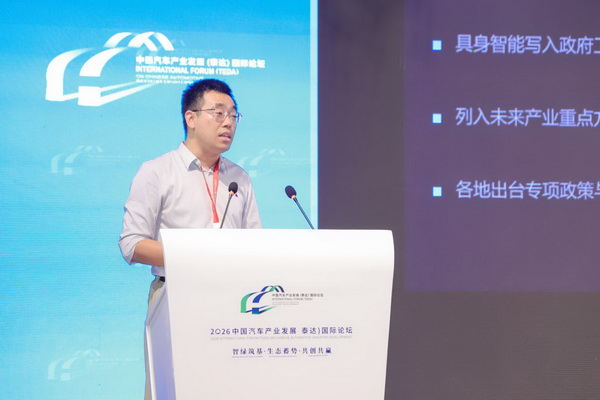
苏州清研精准汽车科技有限公司联合创始人、首席生态官 陈超
以下是演讲实录:
各位好!我们是一家既不做汽车、也不造机器人的公司,希望借此契机谈一谈如何利用汽车测试验证领域的相关能力,帮助具身智能公司快速实现工业场景的批量交付。
具身智能已经成为国家战略的重点,其发展的几个拐点也已经到来:一是产业政策拐点,二是相关技术拐点,三是面临的现实问题——劳动力拐点,即现阶段我们究竟需要机器人为人类做什么?
现阶段,站在我们的角度理解,国家可能更希望机器人在第一阶段帮助中国解决一个最现实的问题,就是许多工业场景中的劳动力越来越少,年轻人不愿意进厂从事简单、重复的工作。这个问题怎么办?既然国家政策和技术都已经朝着这个方向发展,作为一家检测公司,我们应当思考如何帮助机器人快速找到需要它们的地方,以及找到之后,如何让机器人快速接手工作,帮助我们解决这些问题。
汽车产业对整个机器人行业的发展和应用具有非常大的帮助。自动驾驶是现阶段人类第一次真正意义上大规模应用物理AI,并且已经在许多场景实现了商业和技术闭环。自动驾驶可以理解为一个移动智能体,它要解决的是如何让移动智能体在人类世界中自由穿行。相比之下,具身智能或者机器人面临的难度更大,它要解决的是如何让智能体作用于我们的世界,这个问题其实比自动驾驶更难。虽然它要解决的问题更难,但我们认为,自动驾驶走过的路,无论是弯路,还是成功的路径和经验,对具身智能都有很大帮助。
我们是一家长期服务工业制造业的企业,源自清华大学李克强教授团队,主要是面向整个汽车产业链及其他工业领域提供各类检测装备和落地方案。目前,国内几乎所有主流新能源汽车品牌和主流零部件公司都是我们的客户,并且我们实现了“客户即股东、股东即场景”的目标。多年来,我们与汽车产业及其他制造业持续打交道,在理解制造业及其实际需求方面积累了一些经验。
第一,自动驾驶为我们提供了非常好的范式。虽然自动驾驶和具身智能很相似,但两者最终的实现路径有很大不同。自动驾驶最大的特点和优势,是较好地界定了安全边界。什么叫安全?两车不相碰就是安全。但对机器人来说,它遇到了一个新问题:机器人在作用于世界时,往往要求两个物体紧密接触,这就需要解决更复杂的问题。以力学为例,这个力到底多大合适?力大了,可能会把操作对象捏碎;力太小了,又可能抓不住,难度非常大。
第二,我们具有较强的工业化能力,长期面向不同客户、不同场景持续交付,深刻理解工业场景。对客户来说,它希望明确机器人在哪个场景、花多少钱、解决多大的问题,对此我们有一些客观认识。根据多年的工业经验,我们之所以反复强调工业是现阶段具身机器人较适合进入的场景,是因为它满足机器人实现批量交付、产业化和商业化的三个前提:一是使用方有资金、有意愿。这一点很关键。如果客户没有资金,也没有采购机器人的意愿,整个商业逻辑的起点就是错的。二是客户有资金、有意愿之后,机器人公司要有能力满足客户需求,包括满足生产节拍、安全边界等要求。三是,我们可以预见在未来机器人可以解决千行百业中的各种问题,但现阶段很多行业、很多场景仍有人愿意从事,也适合由人完成。在这一阶段,机器人不应挤占适合人类、且人类愿意从事的工作。因为从最基本的底层逻辑来说,劳动是人类的基本权利,现阶段不应剥夺这种权利。在满足前述条件的情况下,我们应当如何帮助机器人?我们总结认为,现阶段特别适合机器人完成的工作,是工业制造场景中动作相对简单、但工作环境相对恶劣的任务。为什么提出这个观点?“动作简单”叠加“工作环境恶劣”,是现阶段特别适合由机器人解决的问题。汽车产业经过一百多年的发展可以为机器人提供许多先进经验。汽车产业在高速发展的同时,为什么每年还能不断向客户推出并广泛应用各种新技术,而且没有出现大规模问题?
汽车行业有一个非常经典的概念,叫HIL,即硬件在环。这套先进理念持续助力汽车产业发展,并在自动驾驶、智能驾驶等场景中发挥重要作用。我们是否可以进行类比,为机器人行业提出一个新的概念——RIL(Robot in the Loop,机器人在环)。机器人要实现在工业场景中的批量交付,需要解决以下几个问题。第一,机器人能够完成的任务最终一定来自真实场景,不能只是在演示中表现得特别漂亮,一旦脱离实际生产或进入批量交付就无法运行。第二,它一定要可控。如果机器人在工业场景中失控,可能不仅会威胁人员安全,还会引发批量交付产品的质量问题,甚至导致整条产线停线。一旦停线,造成的损失往往按分钟计算,这是非常严重的问题。第三,我们要发现机器人在作业过程中哪些做对了、哪些做错了,为什么做对、为什么做错,以及如何对它进行帮助和指导。第四,这套能力要可以复制。我们期望机器人具备可迁移的同类工作能力——它可以在长安的轮胎工厂拧螺丝,也可以在吉利、奇瑞的工厂拧螺丝。虽然工厂不同,但完成的都是拧螺丝这一任务,也就是我们所说的“可重复”。这些能力都应通过客观标准验证,而不是仅作“这个机器人很厉害、很棒”的主观评价。我们要明确什么叫“厉害”、什么叫“好”,以及客户的验收标准是什么。在工业场景中,一定要建立买方和卖方之间的客观评价体系。
在汽车行业,中汽中心在这方面做得非常优秀,长期帮助各类零部件企业和汽车企业解决这些问题。我们认为,这些先进经验可以复制到具身智能行业。
下面列举几个简单的例子,帮助场景使用方和机器人公司共同解决问题。这些场景具有“动作简单、工作环境相对恶劣”的特点,机器人能够解决,场景使用方也愿意买单,并且符合公共利益导向。
动力电池产线场景
动力电池测试属于高压电测试场景,包含各种环节。一个典型场景是动力电池生产完成后,需要进行高压直流内阻测试,即DCR测试。电池厂大多采用柔性生产,并且24小时作业,其中配置有各类测试装备。所谓高压电测试,一定会产生热量。为了散热,一般采用风冷,这就带来一个现实问题:整个作业环境的噪声较大,厂内噪声可能达到100分贝左右;测试环境温度也偏高。由于属于高压电测试,作业人员操作设备时还要佩戴绝缘手套、采取绝缘防护,自身散热条件也不好。在温度偏高、噪声偏大、工作强度较高的环境下进行测试,尤其是夜间作业时,有些作业人员可能会选错连接器。一般的错误动作影响可能不大,但一旦选错连接器或者模块,直接后果可能是被测电池的连接器烧毁,单次损失可能达到数千元。类似问题不断累积,每年可能给电池厂造成数十万元损失。现在电池厂还面临一个更现实的问题:年轻人不愿意上夜班,即使夜班工资更高,也不愿意从事这项工作。夜班作业时,人的工作效率通常也低于白天。这就是非常典型的适合机器人完成的工作。机器人只需完成一个简单动作:拿起连接器插上,再按下启动按钮,结束后离开。整个测试的生产节拍并不快。这是一个非常典型的场景——当使用方面临招工难、用工难,人工操作失误可能造成较大损失的时候,机器人公司能够解决这一问题。
2. 汽车线束整理场景
我们发现,线束生产中有一道工序,是在各类连接器线束外包覆绝缘胶带,动作很简单,就是在线束上不断缠绕胶带。以前很多企业试图使用传统工业机器人解决,但从事过汽车行业的人都知道,不同连接器之间的线束千差万别,智能化、定制化和柔性化生产的特点非常典型。这里还面临一个重要问题:今天客户订单增加,可能需要大量人员上岗;明天订单减少,这个工位可能就闲置。如果配置传统工业机器人,可能造成较大浪费和损失。由于整条产线持续流动,这一工位的操作人员不能坐着作业,必须站立并跟随产线移动。长时间作业,一是可能损伤眼睛,二是容易造成腰肌劳损,对人并不友好。我们需要训练机器人如何缠绕胶带。反过来说,对许多机器人本体公司而言,缠胶带这一动作并不太难,精度要求也没有那么高,允许毫米级甚至厘米级误差;即使相差一厘米,对整个产品品质也几乎没有影响。因此,我们认为这是一个比较适合企业采用、也适合具身智能公司上手的任务。
还有汽车总装中的某些防雨胶带安装工序。车窗位置需要安装防雨胶带,以保证车辆具有较好的防水密闭性。现场有一面料架墙,上面放置各类防雨胶带,目前由人工取下后逐一安装。这一工序对人的要求和损伤相对前两个场景小一些,但也是汽车行业中人员离职率较高的岗位,因为工作太单调、枯燥,每天反复完成“拿取、安装”这一件事。
此外,汽车零部件生产中还有其他各种各样的工位。
机器人要面向具体工位落地。第一步,大家都不要过于激进,供需双方都需要保持冷静。一方面,场景方不要认为智能机器人出现以后,所有问题瞬间都能解决,这不符合事物发展的规律;另一方面,机器人企业也不要焦躁,认为自己的技术和技能很强,为什么场景方用不起来。双方都要冷静下来,共同探讨、沟通,明确哪些任务机器人能够比人完成得更好。
我们公司的作用和意义就在这里体现出来:一方面有需求、有要求,另一方面机器人企业想入场、想进场,中间应该怎么办?我们的存在具有一定价值,在工业制造领域,仅靠仿真,有些问题解决不了,最终仍需要真实场景。但如果直接跳出RIL环境,又会出现一个新问题。比如,车企的负责人敢不敢让一个什么也不会的机器人占用一块场地,花一年时间练习?显然不可能,企业还要正常生产。一边想使用机器人,另一边又不知道机器人能不能用,如何解决这一矛盾?我们需要提出一个对汽车行业而言较为传统、但对机器人行业相对较新的概念,即在虚拟、仿真与真实相结合的场景中解决这一客观矛盾。其中既有1∶1的真实工位,也有虚拟工位,可以帮助机器人进行后训练和验证,在两者之间打通机器人进厂的“最后一公里”。这就是我们所做的事情。
这一概念还要解决几个问题。机器人可能完成一次、两次没有问题,但使用单位购买机器人,是把它定义为能够长时间工作的生产工具。谁也不希望这个工具时好时坏。它要解决三个问题:第一,能不能反复使用;第二,出现问题怎么办;第三,如何让机器人反复学习错误案例,将其转化为先进经验,使机器人越来越强。这些都是必须完成的工作。
这一整套逻辑很像人类的学校。我们希望在机器人企业和产业方之间建设一所“职业学校”,而不是一所“985高校”。
我们帮助机器人做几件事,总结起来是三句非常简单、直白的话:帮助机器人“包学、包会、包分配”。第一步“包学”就是帮助机器人开展各种技能训练、算法训练和真机验证。接下来,第二步就是像人一样参加“毕业考试”,检验它到底会不会。我们可以帮助机器人开展各种真实场景和虚拟场景测试,也会借鉴汽车行业关于HIL的理论和方法,引入真实、正确的信号以及错误信号,判断机器人为什么成功、为什么失败,以及如何让它今后不断成功。这也是HIL一直要做的事情。汽车行业已经证明,这套路径和逻辑可以显著加速汽车开发,并帮助汽车更好地进入真实应用场景。第三部,学会之后还要帮助机器人解决“就业”问题。因为我们让机器人学习的所有技能都来自真实场景。比如,车企告诉我们某个工位现在招工难,机器人如果学会了这个工位所需技能,理论上车企就会需要它。这就是我们要解决的“包分配”问题,由此形成较好的商业闭环。
作为一家不做机器人本体的公司,我们希望成为多方之间的桥梁,帮助工业企业识别并提出真实需求,再把这些需求转化为模型公司、本体公司能够理解的语言。对工业客户来说,他们很多时候很难提出真实需求,也很难用具身智能本体公司能够听懂的语言表达需求。比如工业客户可能提出一个需求:“这个工位的工人作业品质不够稳定,给我一个机器人帮忙解决。这个工位有30万元预算,我的需求提完了。”对场景方而言,他认为需求已经表达完毕;但对本体公司来说,对方好像什么也没有说,这就需要我们这样的企业进行逻辑语言、技术语言和需求语言的相互转化。如果能够做好多方沟通衔接,无论对汽车行业、具身智能行业,还是整个社会的发展,都能发挥应有作用。
最后,汽车行业经过一百多年的发展,被认为是工业皇冠上的明珠。汽车行业有许多先进经验、先进技术,以及很好的方法论和底层逻辑,值得具身智能行业学习和借鉴。这些经验不一定能够百分之百复制,但底层逻辑是相通的。清研精准是一家既服务汽车行业、也服务具身智能行业的企业。我们希望做好两者之间的桥梁,通过提出新的思路和方法,帮助相关企业在整个工业领域实现大规模、批量化的成功交付。
感谢各位!